
Overview
Maze-solving algorithms optimized for MicroMouse competition with fast computation and memory efficiency.
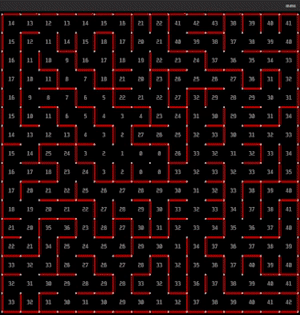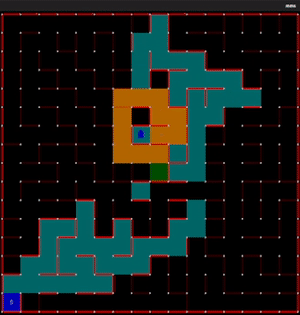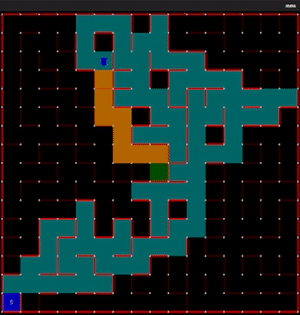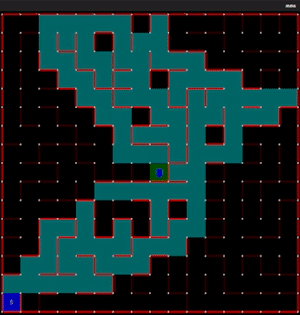
Algorithms Implemented
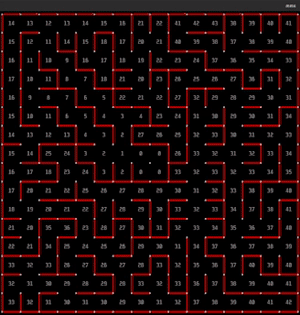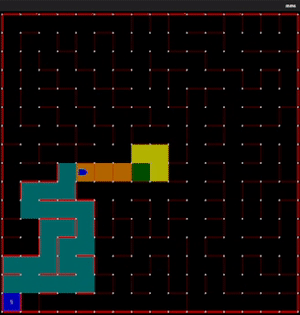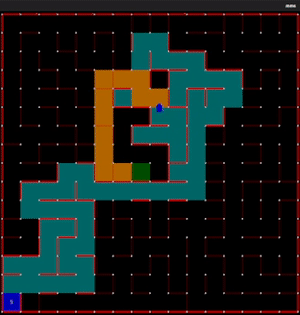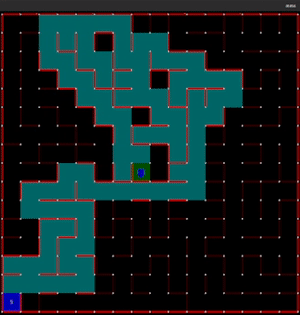
- Dijkstra: Optimal pathfinding (< 1ms on 16×16 grid)
- A*: Heuristic-accelerated search
- BFS: Breadth-first exploration
- DFS: Depth-first maze exploration
- Flood Fill: Fast reactive navigation
Features
- Incremental replanning when new walls discovered
- Optimized for embedded systems (Arduino/ARM)
- Competition-ready timing (<3 seconds for solve)
- Real-time visualization
Technical Details
- Language: C++
- Optimization: Memory-efficient, fast computation
- Target: MicroMouse competition platforms
- Hardware: Compatible with embedded systems
Getting Started
git clone https://github.com/svaibhav101/MicroMouse-Goal-Navigation.git
mkdir build && cd build
cmake .. && make
# Register with MMS simulator
Competition Results
- First run: Maze exploration (~40s)
- Subsequent runs: Optimized path (~10s)
- Algorithms: Dijkstra/A* for optimal paths