
Overview
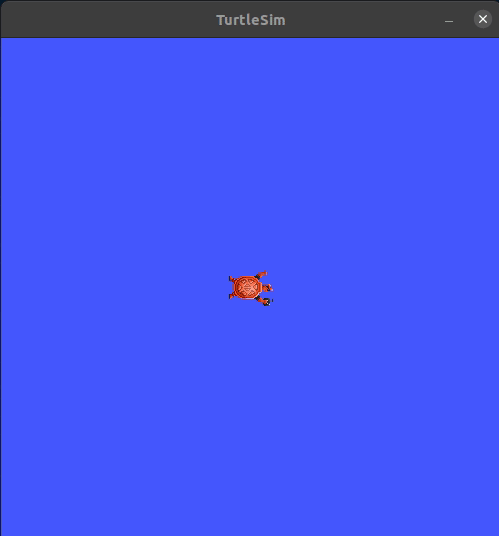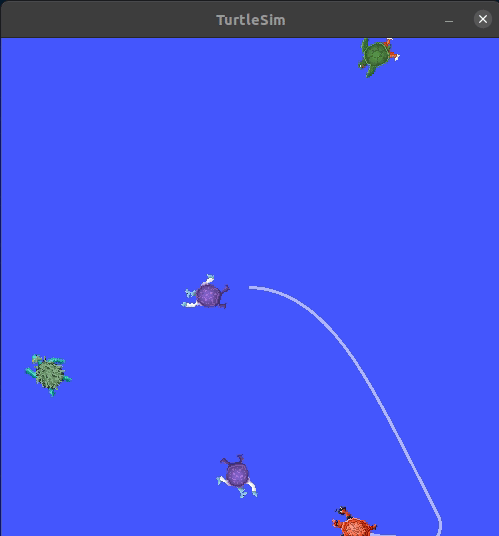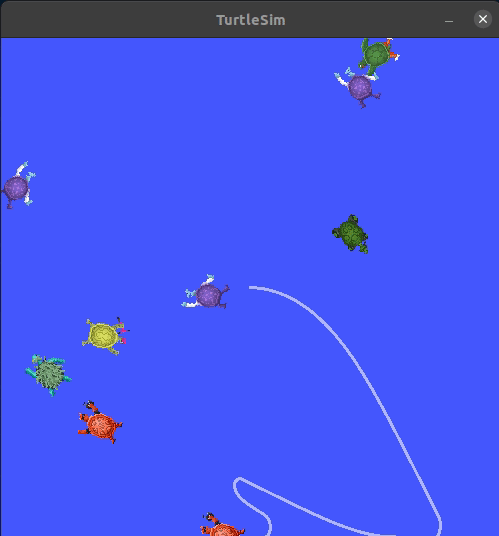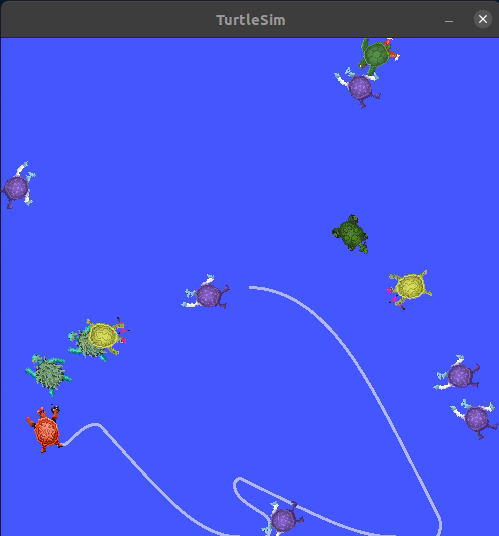
Two-node ROS 2 system where a control turtle autonomously chases and captures randomly spawned turtles using nearest-neighbor targeting and PID control.
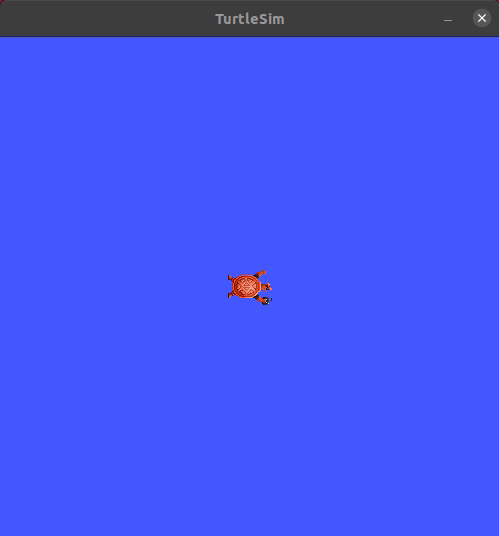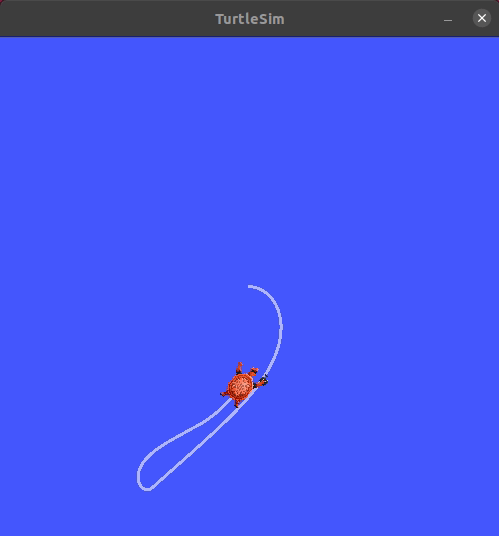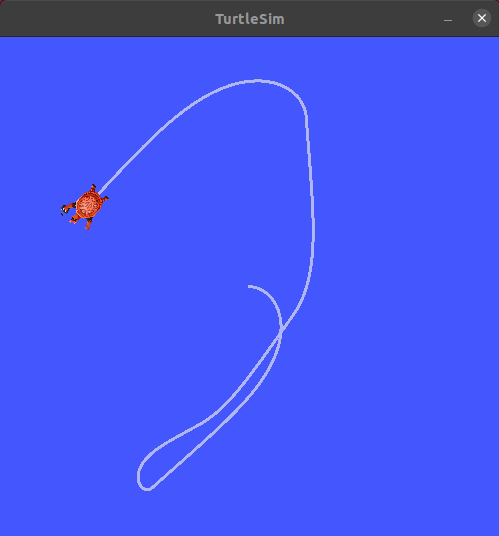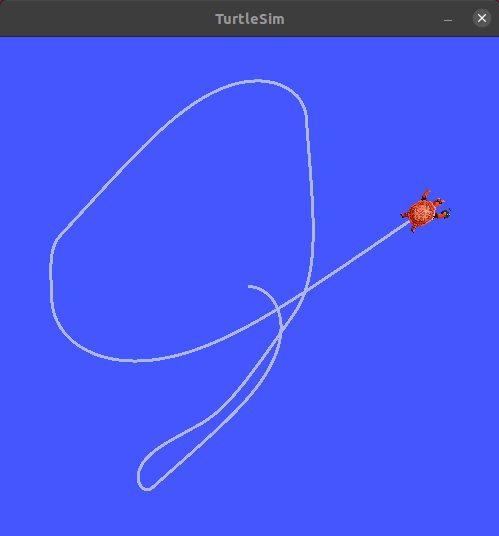
System Architecture
Node 1: Turtle Spawner
- Spawns multiple turtles at random positions
- Maintains list of alive turtles
- Publishes
alive_turtles(custom TurtleArray message) - Handles turtle removal service
Node 2: Turtle Controller
- Subscribes to alive turtles list
- Identifies nearest target using distance calculation
- Publishes velocity commands to control turtle
- Uses PID controllers for linear and angular motion
- Calls service to remove caught turtle
Technical Implementation
- Language: C++
- Framework: ROS 2 (Humble)
- Simulator: Turtlesim
- Control Loop: 100 Hz (10 ms timer)
- Navigation: Custom PID controllers (linear Kp=1.0, angular Kp=4.0)
Custom Interfaces
TurtleArray Message: Array of turtle poses with x, y, theta coordinates
TurtleCatch Service: Request turtle ID to catch and remove
Getting Started
git clone https://github.com/svaibhav101/Catch-a-Turtle.git
cd catch_a_turtle && colcon build
source install/setup.bash
ros2 run turtle_chaser turtle_spawner_node &
ros2 run turtle_chaser turtle_control_node
Features Demonstrated
✅ Custom ROS 2 message definition (TurtleArray)
✅ Custom service definition (TurtleCatch)
✅ Multi-node communication (pub/sub + services)
✅ PID control for robot navigation
✅ Real-time target tracking and pursuit
✅ Turtlesim integration with custom behaviors